Cette main robotique suisse marche sur ses doigts, joue au golf et appuie sur des touches

Des chercheurs du laboratoire Soft Robotics d'ETH Zurich ont conçu une main robotique capable de se déplacer seule sur ses cinq doigts — et l'ont testée sur 14 types de surfaces, du carrelage à la grille métallique en passant par le gravier et la pelouse. Ce projet, baptisé en interne « loco-manipulation », fusionne mobilité et préhension dans un seul appendice, là où la robotique traditionnelle sépare les deux fonctions. L'objectif : accéder à des espaces confinés inaccessibles aux robots classiques.
La conception
La main est basée sur un modèle commercial, la WUJI Hand, augmentée d'un mini-ordinateur Raspberry Pi Zero 2W, d'une batterie et d'un capteur de mouvement (IMU), le tout fixé sur le dos de la main. L'ensemble pèse 818 grammes. Chaque doigt dispose de 4 articulations motorisées, soit 20 au total, et reproduit les proportions réelles d'une main humaine — une contrainte technique clé, car les premières versions à doigts uniformes souffraient de problèmes d'équilibre liés à des centres de gravité mal répartis.
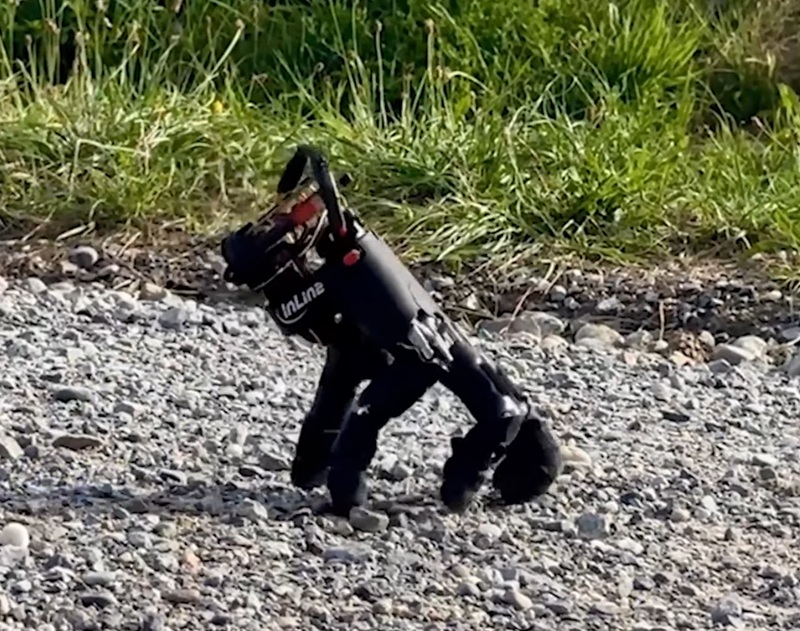
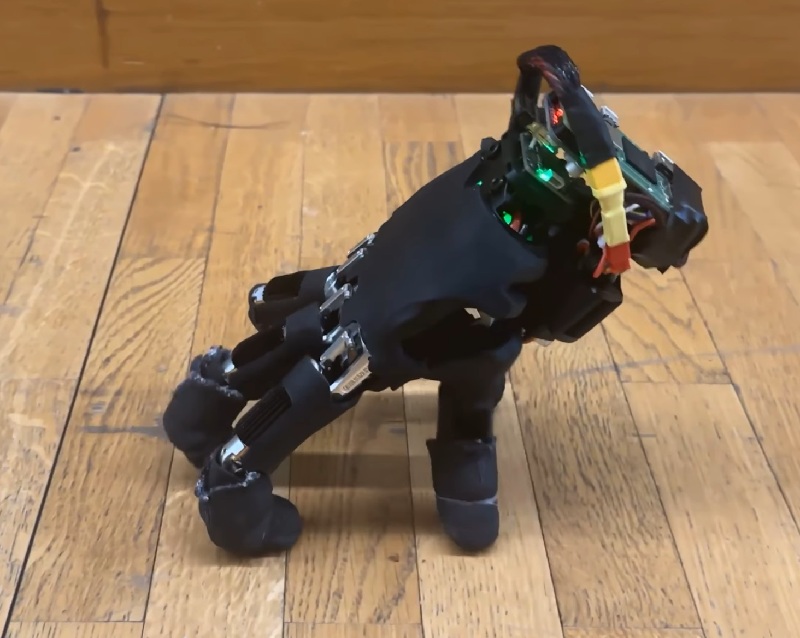
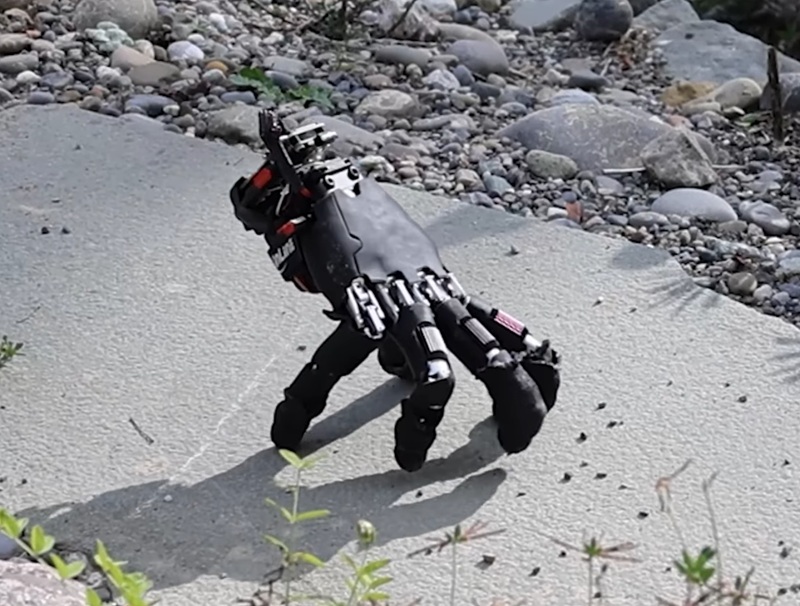
L'apprentissage par renforcement a permis d'entraîner la main à coordonner ses doigts de façon asymétrique, selon DesignBoom. Résultat : la main se relève seule après une chute dans 21 cas sur 25, appuie sur les bonnes touches de clavier dans 29 tentatives sur 32, et peut même pousser une balle de golf dans un trou.
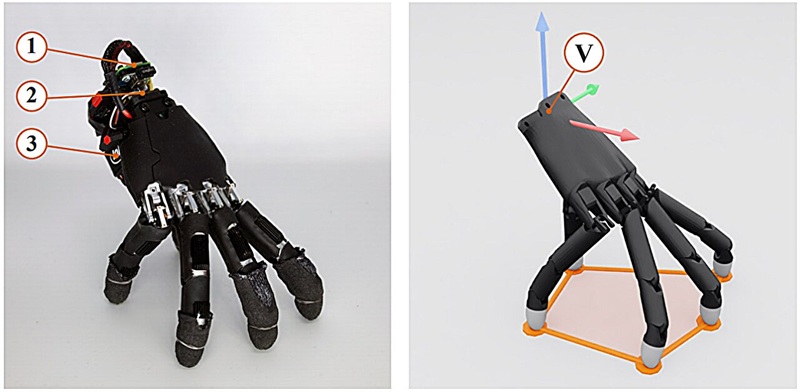
Vue des 20 articulations motorisées réparties sur les cinq doigts de la main.
Des applications concrètes
Les ingénieurs suisses visent des scénarios où les robots à quatre pattes — comme ceux de Boston Dynamics — sont trop encombrants : l'intérieur des baies de serveurs, les rayonnages industriels denses, ou encore les structures effondrées lors d'opérations de secours. Dans ces contextes, la compacité et le poids réduit de la main constituent un avantage réel. On peut d'ailleurs imaginer des applications similaires pour l'automatisation d'entrepôts en milieu urbain dense, un secteur en pleine croissance en France.
La vitesse de déplacement reste pour l'instant très inférieure à celle des robots à pattes conventionnels — plusieurs centimètres par seconde contre plus d'un mètre pour Spot de Boston Dynamics. La résistance mécanique des articulations sous charge continue n'a pas encore été publiée. L'ensemble reste à ce stade un prototype de recherche, sans date de commercialisation annoncée, comme le confirme l'article arXiv des auteurs. Mais pour les espaces où rien d'autre ne rentre, c'est une piste sérieuse.


